
一 生物污损案例
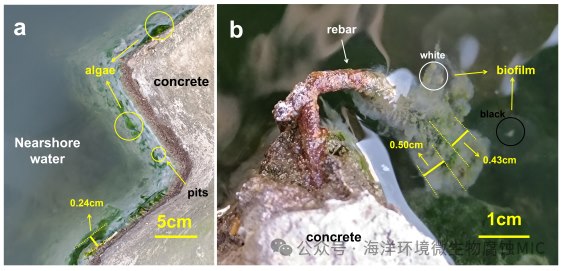
图一:近岸富营养化污染水体中混凝土与钢筋的生物污损与腐蚀形貌。
水体当中丰富的氮磷营养盐可以作为大型藻类生长繁殖的养料,而暴露在富营养化海水环境当中的金属和混凝土材料可以作为藻类附着的基体,受到严重的生物污损和腐蚀破坏。滨海电厂的热交换水管、污水处理排放管道、自来水厂取水管道等管道内部具有累积营养物质以供给生物膜生长的条件,腐蚀产物和生物膜堆积影响管道内部的微生物腐蚀(MIC)过程。a展示了在水质受到严重的氮、磷营养物质污染的近海环境中服役的混凝土管道(DIN=1.32mg/L, DIP=0.09mg/L)。混凝土表面生长了较厚的绿色藻菌生物膜,厚度能达到0.24 cm左右,不均匀的生物膜表面的孔洞较多。水线附近混凝土剥蚀严重,裸露出砂石结构。在b中,管道外层的混凝土腐蚀剥落,内层的钢筋暴露在水环境当中,表面附着的生物膜厚度最高可达0.50 cm,观察发现生物膜当中存在明显的白色和黑色菌落。混凝土与钢筋连接处存在腐蚀减薄现象,这或许意味着更为严重的混凝土结构破坏正在继续发生。
二 生物污损
海洋微生物附着在金属材料表面,依靠微生物细胞本身和微生物的代谢活动对金属材料造成腐蚀破坏。微生物附着的基质是形成生物膜,分泌胞外多聚物改变金属材料表面的微环境,从而改变金属材料的电化学腐蚀特征。实际海洋环境当中的腐蚀性微生物种类很多,包括好氧菌、厌氧菌、兼性菌、病毒、古菌等。微生物在材料表面附着,改变了材料表面的物理化学性质,从而影响了宏观生物的初始附着。
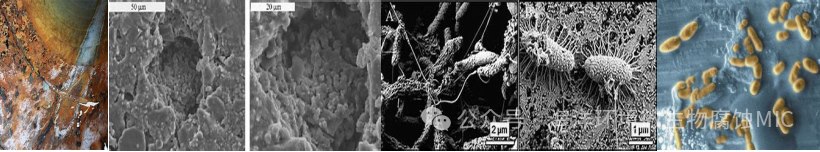
图二:材料设施表面的微生物附着情况。
微生物膜附着是生物污损发生的起始关键步骤和核心驱动因素。当材料浸入海水后,浮游微生物首先通过范德华力、静电作用等可逆附着于表面,随后分泌胞外聚合物(EPS)形成不可逆的生物膜,完成从微污损到宏观污损的过渡。这一微生物膜作为"调节层",通过多重机制促进后续生物污损发展:一是改变表面物理特性,增加粗糙度和改变润湿性,为藻类孢子、藤壶幼虫等提供理想的微附着环境;二是释放群体感应信号分子(如AHLs)和定居诱导蛋白,作为化学信号吸引无脊椎动物幼虫;三是构建初级食物网,为原生动物和小型无脊椎动物提供营养来源,形成污损群落的营养基础。研究表明,微生物膜的存在可使大型污损生物的附着率提高数倍,而有效抑制生物膜形成则能显著延缓宏观污损的发生。因此,针对微生物膜附着的防控策略——包括开发抗生物膜材料表面、干扰群体感应系统、调控微生物群落结构等——已成为当前生物污损控制研究的核心方向,对于海洋工程设施防护、船舶节能降耗及水产养殖系统维护具有重要的应用价值。
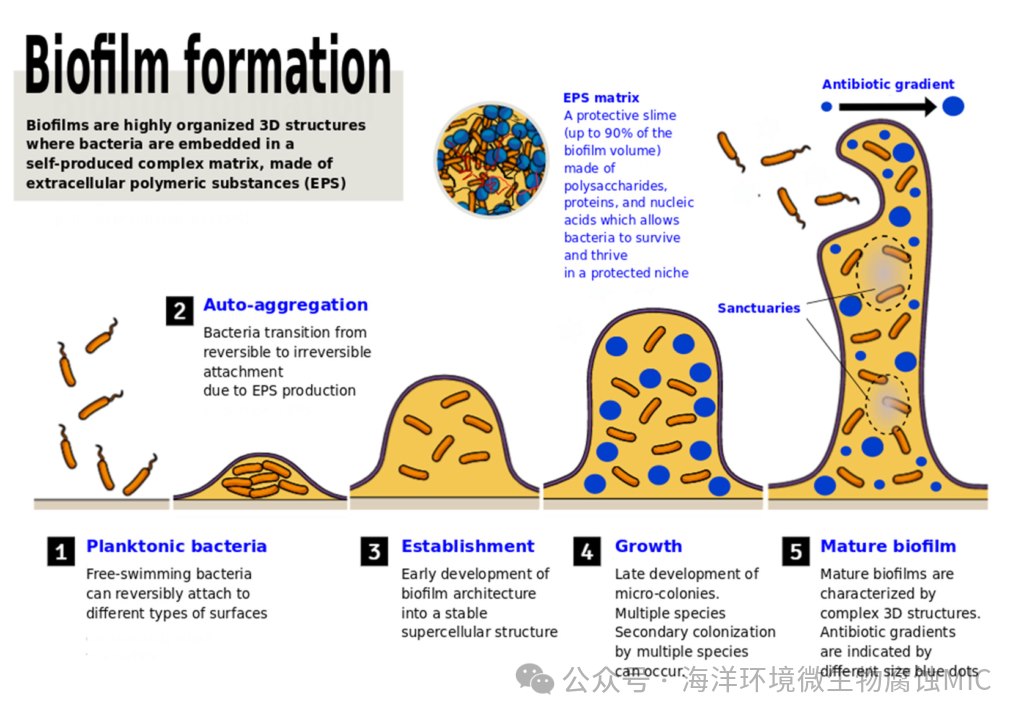
图三:生物膜成熟阶段。(doi.org/10.3390/microbiolres12040068)
污损生物的类别
据统计,全球海洋污损生物已达4000余种,我国沿海分布约650种,涵盖海洋菌类、藻类及动物各大类群。其中大型污损生物主要包括:藻类(浒苔、石莼等)、海绵(粘附山海绵等)、水螅类(海筒螅、中胚花筒螅等)、苔藓动物(多室草苔虫、大室别藻苔虫等)、管栖多毛类(美丽盘管虫等)、双壳类软体动物(牡蛎、贻贝等)、蔓足类甲壳动物(网纹藤壶等)以及海鞘(褶柄海鞘等)。这些污损生物依据生活方式可分为永久附着型、非永久附着型和活动型三类,前两者构成群落主体,后者随其消长而变化;按个体大小则划分为微型与大型污损生物两大类别。群落内部各物种间存在复杂的依存与制约关系,形成动态平衡的生态系统。
污损生物的发育过程
污损生物的发育过程具有显著的阶段性特征,通常经历浮游幼体期、探索期、附着期及成体期四个关键阶段,各阶段之间存在严格的发育调控和生态转换机制。
浮游幼体期是污损生物生活史的起始阶段。多数海洋无脊椎动物通过有性生殖产生浮游幼体,包括担轮幼虫、面盘幼虫、金星幼体等不同类型。这一阶段的主要功能是借助海流实现种群扩散,扩大分布范围,同时避免与成体竞争空间和食物资源。浮游幼体具有趋光性、趋流性等行为特征,能够主动调节在水体中的垂直分布,以利用不同水层的营养条件和物理环境。幼体发育过程中,内部器官逐渐分化,附着器官开始形成,为后续的基质探索做好准备。该阶段的持续时间因物种而异,从数小时到数周不等,受温度、盐度、食物丰度等环境因子显著影响。
探索期是幼体从浮游生活向底栖生活转换的关键过渡期。当幼体发育至具备附着能力时,开始主动寻找适宜基质。这一过程涉及复杂的感觉识别机制:幼体通过触角、纤毛等感觉器官探测基质的物理特性(表面粗糙度、硬度、形貌)和化学特性(表面能、电荷、生物膜信号分子)。探索行为表现为间歇性游泳和基质接触,幼体在接触基质后会进行"试探性附着",若条件适宜则转为不可逆附着,若条件不佳则继续探索。探索期的能量消耗较大,幼体体内储存的能量物质(如脂质、糖原)在此期间大量消耗,若未能及时找到适宜基质,幼体可能出现发育延迟、畸形甚至死亡。
附着期是污损生物生活史中不可逆的生态转换节点。一旦幼体识别到适宜基质,便启动附着程序:首先通过临时黏附物质(如黏液)实现初步固定,随后分泌特异性黏附蛋白完成永久性附着,最后经历变态发育形成成体结构。附着过程涉及精密的分子调控网络,包括信号识别、基因表达调控、黏附物质合成与分泌等环节。变态发育是此阶段的另一核心事件,幼体器官系统发生重组,成体结构(如外套膜、鳃、足丝腺等)逐渐形成,生活方式从浮游转为固着或底栖爬行。
成体期是污损生物的繁殖和群落构建阶段。成功附着的个体进入快速生长阶段,通过滤食、捕食等方式获取能量,积累营养物质用于繁殖。成体通过有性生殖或无性生殖扩大种群规模,同时通过空间竞争、化感作用等机制影响周边生物的附着和生长,逐步构建复杂的污损生物群落。成体的存在也为后续幼体提供了生物信号和微环境修饰,形成正反馈循环,促进污损群落的持续发展。
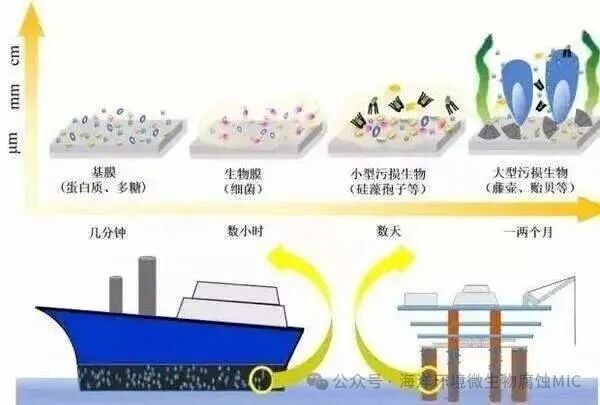
图四:生物污损附着阶段。
生物污损的影响因素
污损生物的发育和附着过程受生物因素、物理因素和化学因素三重调控,各因素间存在复杂的交互作用。
生物因素包括种内和种间相互作用。微生物膜作为最先定殖的生物层,通过改变基质表面特性、释放化学信号(群体感应分子、定居诱导蛋白)显著影响后续大型污损生物的附着。研究表明,特定细菌属(如Vibrio、Pseudoalteromonas)的存在可使藤壶幼体附着率提高3-5倍。种间竞争方面,先行定殖的物种通过空间占据、资源垄断和化感物质分泌抑制后来者,形成优先占领效应。而某些物种间则存在 facilitation(促进作用),如苔藓虫的存在可为海鞘幼体提供附着基质。捕食压力也是重要调控因子,浮游幼体阶段面临滤食性动物的捕食风险,成体阶段则可能遭受专性捕食者的取食,这些压力驱动污损生物进化出快速附着、群体附着等适应策略。
物理因素中,水流速度直接影响幼体的供给率和附着成功率:低速水流有利于幼体沉降但可能导致食物供应不足,高速水流则增加幼体冲刷风险但带来丰富饵料。光照强度通过影响浮游植物分布间接调控幼体食物可得性,同时作为定向信号引导具趋光性幼体的垂直迁移。温度影响幼体发育速率、代谢水平和附着行为的热敏感性,不同物种具有不同的温度适应范围,这解释了污损生物分布的纬度地带性。盐度变化影响幼体渗透压调节能力和黏附蛋白构象,河口区污损生物通常具有更广的盐度耐受范围。基质表面特性方面,粗糙度增加可创造微涡流区,有利于幼体滞留和附着;表面能影响黏附润湿性,中等润湿性表面通常最利于生物附着。
化学因素涵盖基质表面化学组成、生物膜代谢产物及环境溶解物质。表面能决定液体在基质表面的铺展行为,进而影响生物黏附物的接触面积和黏结强度。电荷特性影响带电生物大分子与基质的静电相互作用。生物膜信号分子是目前研究的热点,包括细菌群体感应信号(AHLs、AI-2)、 settled 诱导蛋白、活性氧信号等,这些分子可作为种间"通用语言"协调群落发育。环境污染物如重金属、有机污染物可通过干扰内分泌系统、破坏黏附蛋白结构抑制污损生物附着,这也是某些防污涂料的作用原理。
污损生物的附着过程
污损生物的附着过程可细分为可逆附着、不可逆附着和变态发育三个连续阶段,各阶段具有不同的分子机制和生态学意义。
可逆附着阶段是幼体对基质的初步识别和试探。幼体通过感觉器官收集基质信息,包括表面微观形貌(粗糙度、沟槽尺寸)、化学组成(官能团、亲疏水性)及生物膜信号。这一阶段附着力较弱,主要依靠临时性黏附物质(如黏液层)和物理吸附力(范德华力、静电引力)维持,幼体可随时脱离继续探索。可逆附着的持续时间从数秒到数小时不等,是幼体"决策"是否永久定居的关键窗口期。研究表明,幼体在此阶段会整合多源信息,进行成本-收益评估:基质食物丰富度、捕食风险、竞争强度等因素共同决定是否转为不可逆附着。
不可逆附着阶段是幼体做出定居决策后的执行阶段。幼体启动黏附基因表达程序,合成并分泌特异性黏附蛋白和糖类物质,形成永久性黏接结构。这一阶段的标志性特征是黏附物质的固化交联:黏附蛋白前体在酶催化或氧化条件下发生构象变化和分子间交联,形成高强度黏接层。不可逆附着的力学强度显著高于可逆阶段,可抵抗数倍体重的剪切力,确保成体在潮间带等恶劣环境中稳固生存。该阶段一旦完成,幼体便失去继续探索能力,能量分配从运动器官维持转向附着器官发育和变态准备。
变态发育阶段是幼体形态重构和功能转换的剧烈变革期。外部形态上,幼体纤毛冠退化、贝壳或外骨骼形成、成体附器(足丝、肉茎、固着器)发育;内部结构上,消化系统重构、呼吸器官分化、神经系统复杂化。变态发育受激素(如甲状腺激素类似物、类固醇)和神经肽精密调控,能量需求极高,若能量储备不足或环境胁迫过强,易发生变态失败或畸形。成功变态的标志是成体摄食和繁殖功能的建立,此时个体正式加入污损生物群落,参与生态系统的物质循环和能量流动。
污损生物附着机制
污损生物的附着机制在分子层面可归纳为物理吸附、化学键合和生物胶结三大类,不同类群演化出各具特色的黏附策略。
物理吸附机制是最原始的附着方式,依赖分子间弱相互作用。范德华力普遍存在于所有物质界面,与距离的六次方成反比,虽然单键能量较低(约1-10 kJ/mol),但大量分子协同作用可产生可观黏附力。静电相互作用发生在带电表面之间,海水中通常因离子屏蔽而衰减,但在近距离(<1 nm)仍可贡献附着力。毛细作用力在微纳米尺度粗糙表面显著,液体桥接产生的负压可牢固固定幼体。疏水相互作用驱动蛋白质等两亲分子向疏水表面聚集,在生物黏附初期发挥重要作用。物理吸附的优势在于无需特异性分子识别,响应快速,但缺点是对环境扰动敏感,黏附强度有限,通常作为可逆附着的力学基础。
化学键合机制提供高强度、高稳定性的黏接。贻贝足丝蛋白(Mfps)是典型代表,其中富含的3,4-二羟基苯丙氨酸(DOPA)残基在碱性条件下被酪氨酸酶氧化为DOPA醌,醌基可与基质表面的氨基、巯基等发生迈克尔加成或席夫碱反应,形成共价键;同时DOPA与金属离子(Fe³⁺、V⁵⁺)形成配位络合物,增强内聚力和黏接力。藤壶胶的固化则依赖蛋白质交联和钙离子桥接,固化后形成类似混凝土的复合结构。化学键合的黏附强度可达物理吸附的数十倍,但形成速度较慢,需要特定的氧化还原条件和酶催化。
生物胶结机制是最高级的黏附策略,整合多种生物大分子形成功能性黏接材料。蛋白质组分提供结构框架和反应活性位点,不同氨基酸序列赋予材料特定的力学性能和化学反应性;多糖组分(如几丁质、褐藻糖胶)调节黏度、保水性和离子交换能力;脂质组分增强疏水屏障和柔韧性;无机成分(钙、镁、铁氧化物)作为增强填料提高硬度和耐磨性。这些组分按精确比例组装,形成具有分级结构的黏接层:与基质接触的界面层富含反应活性基团,实现强界面结合;中间层为能量耗散区,通过蛋白质延展和多糖水合作用吸收冲击;外层为固化保护层,抵抗生物侵蚀和物理磨损。生物胶结材料具有自修复、环境响应、可降解等智能特性,是仿生材料研发的重要灵感来源。
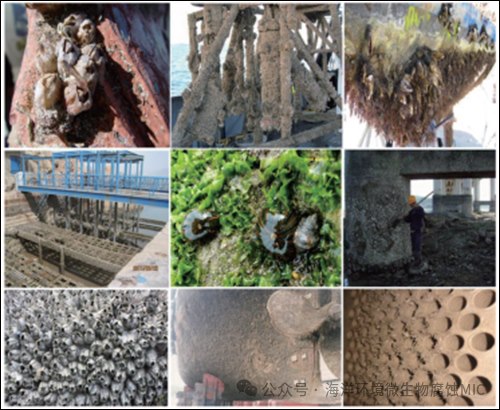
图五:不同材料表面的生物污损。
不同污损生物类群的黏附策略与其生态需求高度匹配:藤壶演化出超强黏接能力以抵抗潮间带极端波浪冲击;贻贝足丝兼具附着和减震功能,适应软质基质;海绵通过分泌酸性黏多糖实现弱附着,保留移动能力;海鞘幼体借助表皮黏附素快速附着,变态后转为基底固着。这种策略多样性反映了污损生物对不同生态位的精细适应,也为开发靶向性防污技术提供了多角度的干预靶点。
三 生物污损的防治
海水具有强腐蚀性,海水中浮游生物较多使得船体表面附着难以清除的贝类、海藻,导致船舶的船体底部等部位产生较多的锈皮和锈斑等。软污损环境的形成和长期污损抑制腐蚀之间存在重要关系,通过生物膜的电化学和表面识别技术监测软污损生物膜的生长周期对于海洋装备材料的污损防控有重要意义。而目前市场上船体表面污损生物的清刷主要分为坞内清刷和水下清刷两类。坞内清刷易增加船舶的停航损失,造成环境污染,而人工水下清刷就是潜水员下水进行清洗,效率低且费力,花费成本极高,又具有较高风险。利用水下机器人进行船底探伤、常规性检测以及清洗成为现在人们的首选。研发的海洋污损清除装置是一种利用空化射流技术清洁浮船坞、舰船、码头等海洋工程设备生物污损的自动化系统,该装置由机器人本体、操控系统及供水系统组成。污损清除装置可接收遥控指令实现遥控操作爬行,通过空化射流清洁单元实现对生物污损的海洋工程设备进行清除,实时控制并反馈装置状态信息,并通过摄像头了解水下状况与清除效果。该装置具有较高的机械化和自动化,具备易于实地施工的功能,有良好的可操作性、智能型和可视性,经过后续开发和完善。
目前针对船体外表面或大型海水隧洞等海水冷源系统设施,可以采用的物理措施主要有机械清除技术(包括水下机器人),其他物理方法如海水过滤、水流速度控制、热处理、超声波技术、紫外杀菌防污、渗透压控制、降低氧气浓度等。化学防污:指利用特定的化学措施或药剂对海洋生物及其孢子、幼虫等进行趋避、活性抑制或杀灭,达到抑制海洋生物在水下设施表面附着或聚集的目的。根据采用化学手段的不同,化学防污要分为化学药剂法、电解防污法、涂装防污涂料法等。水下清除装置:机械清除技术(水下机器人)最早主要是针对已发生污损的船舶等设施表面进行机械清理,该过程主要在船舶坞修期间。一种综合利用了电磁力、反向波轮和浮力材料的合力,控制机器人在被清除表面运行,可以达到精准控制的效果。污损清除效率可达到95%以上,提高自动化程度和深水作业性能及可视性与集成信息技术成为未来发展的趋势。
水下清洗技术的发展分为3个阶段:第1阶段为手工操作阶段,由潜水员下水进行清洗工作;第2阶段为机械操作阶段,由专用清洗器,涂装机等机械完成大型船舶的清洗任务,具有较高的工作效率;第3阶段为遥控机械或机器人作业阶段,为在恶劣海洋环境下开展清洗工作提供了保障。手工操作最早用于对小型船舶水下海生物的清洗,使用气动或液压清洗器由潜水员来操作完成。存在水下能见度低、清除作业强度和技术难度大、潜水员体力与效率限制等问题。水下清理资质企业和操作员的水下清理工作开展参考交通运输行业标准《水下焊接作业要求》(JT 1367),一般水下操作规定按照地方标准《水域工程物探规程》(DB34 2209)运行。
(1)早期的水下清洗一般是由潜水员携带清洁刷进行水下作业,根据附着物类型和厚薄来选择清洗刷和刷子材料。其中污损程度的轻重程度分级按照现行国家标准《船舶水下清洗指南》(GB 36666)。
(2)潜水员水下清理规则:普通清理工作,要求将海生物除去即表面清洗;对于复杂的水下无损检测,则要求除去被检金属表面所有的杂质,包括海生物、油漆、保护层及锈皮等,直到发亮的金属基体为止;
(3)潜水员作业下潜前,在潜水的下对潜水设备、器材进行和检查;
(4)水下清理时,电话员与清理员实时沟通,确定水下清理进程及状况;
水下清理前,潜水公司专业承接水下作业业务,水下清理公司主做水下检测和维修、水下清淤、水下堵漏等各项业务。
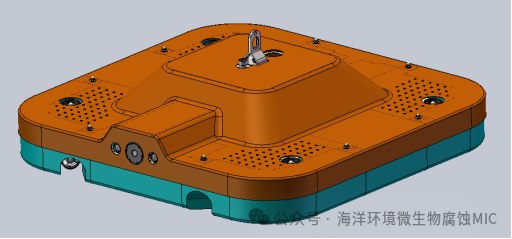
图六:空化射流水下清污机器人。
免责声明:本网站所转载的文字、图片与视频资料版权归原创作者所有,如果涉及侵权,请第一时间联系本网删除。
官方微信
《腐蚀与防护网电子期刊》征订启事
- 投稿联系:编辑部
- 电话:010-62316606
- 邮箱:fsfhzy666@163.com
- 腐蚀与防护网官方QQ群:140808415
“海洋金属”——钛合金在舰船的
腐蚀与“海上丝绸之路”